NAVIGATION
GENERALITES EN NAVIGATION
La terre
Latitude, différence de latitude
- Savoir définir le terme latitude
Longitude, différence de longitude
- Savoir définir le terme longitude
Utilisation des coordonnées de latitude et de longitude pour localiser une position spécifique
- Savoir extraire les coordonnées géographiques d'un point donné sur une carte
- Latitude : angle, expression du positionnement nord ou sud d'un point sur Terre.
- Longitude : angle, expression du positionnement est ou ouest d'un point sur Terre.
- Parallèle : cercle composé de tous les points de même latitude.
- Méridien : ligne épousant la courbure terrestre composée de tous les points de même longitude.
Temps et conversions
UTC - Temps Universel Coordonné
- Savoir définir ce qu'est le temps universel coordonné
LMT - Local Mean Time (Temps civil local)
- Savoir définir ce qu'est le temps civil local
Heure légale
- Savoir définir ce qu'est l'heure légale
Définition du lever, du coucher du soleil et du crépuscule
- Savoir définir le lever du soleil, le coucher du soleil, le crépuscule
Heure aéronautique
- Heure universelle en aéronautique : heure UTC.
- Calcul de l'heure UTC en France :
- Heure d'été : Heure UTC = Heure Locale - 2 Heures
- Heure d'hiver : Heure UTC = Heure Locale - 1 Heure
- Nuit aéronautique :
- pour les latitudes entre 30 et 60° : débute 30min après et termine 30min avant le lever du soleil
- pour les latitudes entre 0 et 30° : débute 15min après et termine 15min avant le lever du soleil
| 20. Restriction d'horaires | 20.1. Vol de nuit | |
| 20.2. Horaires d’activation des zones à accord ou notification préalable |
Directions
Nord vrai, nord magnétique
- Savoir définir le nord vrai, le nord magnétique, la déclinaison
Déviation du compas
- Savoir définir la déviation du compas
projet après
- Connaître la relation entre le nord vrai et le nord magnétique
- Points cardinaux : Nord, Sud, Est, Ouest.
- Nord vrai : nord utilisé sur les cartes, représenté par l'axe de rotation de la Terre.
- Nord magnétique : nord variable dans le temps, créé par le champ magnétique terrestre. C'est celui qu'utilisent nos boussoles.
- Déclinaison magnétique : angle entre le nord vrai et le nord magnétique.
Distance
Unités de distance et de hauteur utilisées en navigation : milles nautiques, milles terrestres, kilomètres, mètres et pieds
- Connaître les différentes unités utilisées en navigation pour les distances et les hauteurs
Conversions entre différentes unités
- Savoir convertir les différentes unités utilisées en navigation pour les distances et les hauteurs
- Coordonnées : composé de degrés, minutes et secondes, avec :
- 1° d'angle égal à la circonférence de la Terre divisée par 360°, soit environ 111km
- 1° d'angle = 60mn = 60nm = 111km
- 1mn d'angle = 1nm = 1,852km
- 1s d'angle = environ 31m.
Les distances sur une carte se mesure toujours selon l'échelle des latitudes (et non des longitudes)
MAGNETISME ET COMPAS
CARTES
Utilisation des cartes aéronautiques communes et carte interactive (Géoportail)
Tracé des positions
- Savoir reporter, sur une carte, une position exprimée sous la forme de coordonnées géographiques
Méthodes de représentation de l'échelle et du relief (cartes topographiques OACI)
- Reconnaître l'échelle et le relief sur une carte topographique
Signes conventionnels
- Savoir interpréter les signes conventionnels utilisés sur les cartes
Mesure des routes et des distances
- Savoir mesurer la route et la distance entre deux points donnés
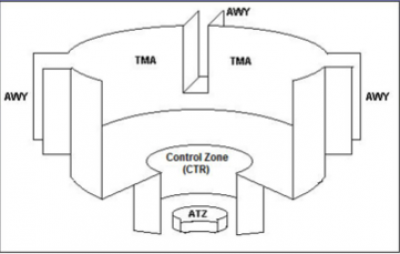
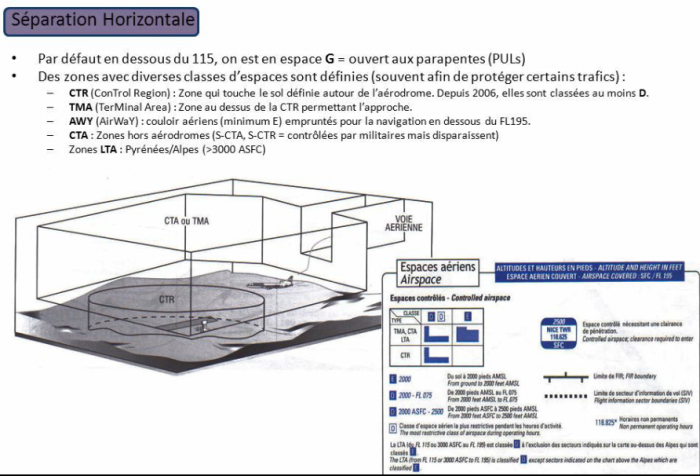
NAVIGATION A L'ESTIME
Route
- Savoir définir le terme route
Cap (magnétique, vrai)
- Savoir définir les termes cap magnétique et cap vrai
Vitesse du vent
- Savoir apprécier l'impact du vent sur la trajectoire de l'aéronef télépiloté
Vitesse sol
- Savoir définir le terme vitesse sol et identifier un instrument pouvant la donner
Dérive et correction d'angle au vent
- Savoir anticiper une dérive et orienter l'aéronef télépiloté en conséquence
Navigation à l'estime
- Le Cap : angle entre l'axe de l'aéronef et le Nord. On l'appelle Cap Magnétique s'il utilise le Nord Magnétique et Cap Vrai s'il utilise le Nord Vrai.
- La Route : angle entre la direction suivie par l'aéronef et le Nord. On l'appelle Route Magnétique si elle utilise le Nord Magnétique et Route Vraie si elle utilise le Nord Vrai
- Angle de dérive : différence entre la route et le cap, résultante de la dérive provoquée par un vent latéral
SUIVI ET GESTION DE LA NAVIGATION EN VOL
Navigation en croisière, utilisation de repères fixes pour réactualiser les données de navigation
Corrections d'une déviation de route (influence du vent sur la trajectoire)
- Analyser les conséquences du vent sur la conduite du vol
THEORIE DE BASE SUR LA PROPAGATION DES ONDES RADIO
Transmission des données
Fréquences pouvant être utilisées, puissances associées
- Connaître les gammes de fréquences pouvant être utilisées, les puissances maximales associées
Propagation des ondes radio : brouillage de la HF
- Connaître les conséquences d'un brouillage de la liaison radio sur le télépilotage
- Connaître les causes d'un brouillage dû à l'environnement
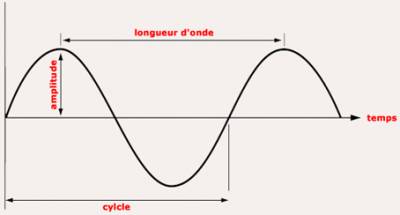
Une onde radioélectrique est caractérisée par :
Une onde électromagnétique a deux types de champ d'énergie un champ électrique (E) et un champ magnétique (H ou B??)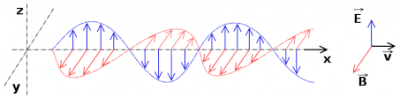
Propagation et perturbations: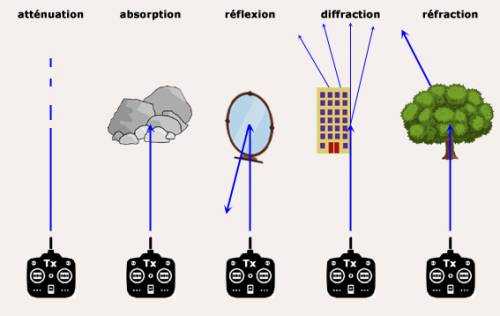
Cybersécurité
- Etre conscient qu'une perte de liaison peut être due à l'intervention malveillante d'un tiers
SYSTEMES DE NAVIGATION PAR SATELLITE - GNSS - NAVIGATION ASSISTEE PAR SATELLITE
NavstarGPS/GLONASS/GALILEO
Principes
- Savoir que le GPS fournit une position 3D, une information de vitesse sol et une référence de temps précise
Avantages et désavantages
- Précision de la position et temps d'initialisation variable
Erreurs et précision
- Connaître la précision à laquelle l'utilisateur peut s'attendre lors de l'utilisation d'un dispositif GPS et les erreurs associées
Facteurs affectant la portée et la précision
- Savoir que dans un environnement urbain il peut y avoir une diminution de la précision du positionnement
- Savoir qu'un effet de masque peut empêcher la réception des signaux des satellites donc l'obtention d'une position